Realistische Ernte V1.6.4.0 Mod

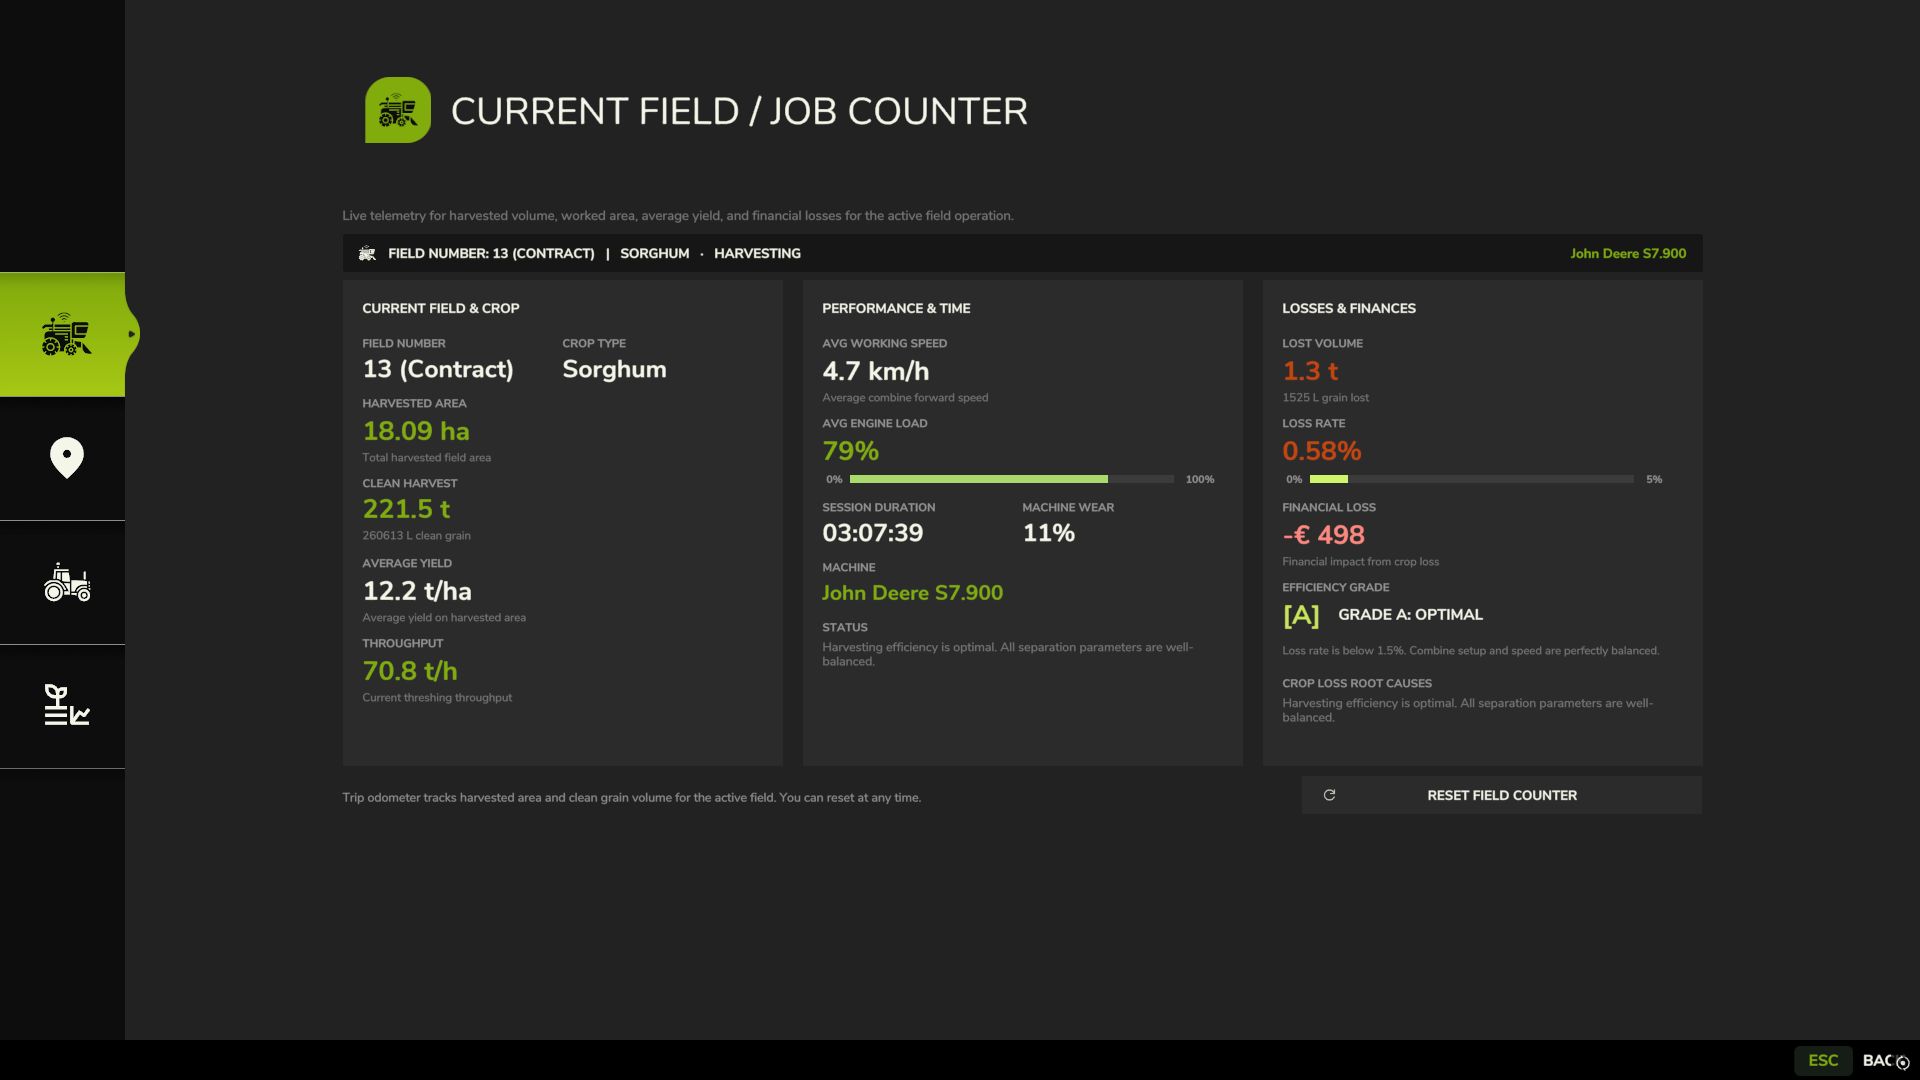
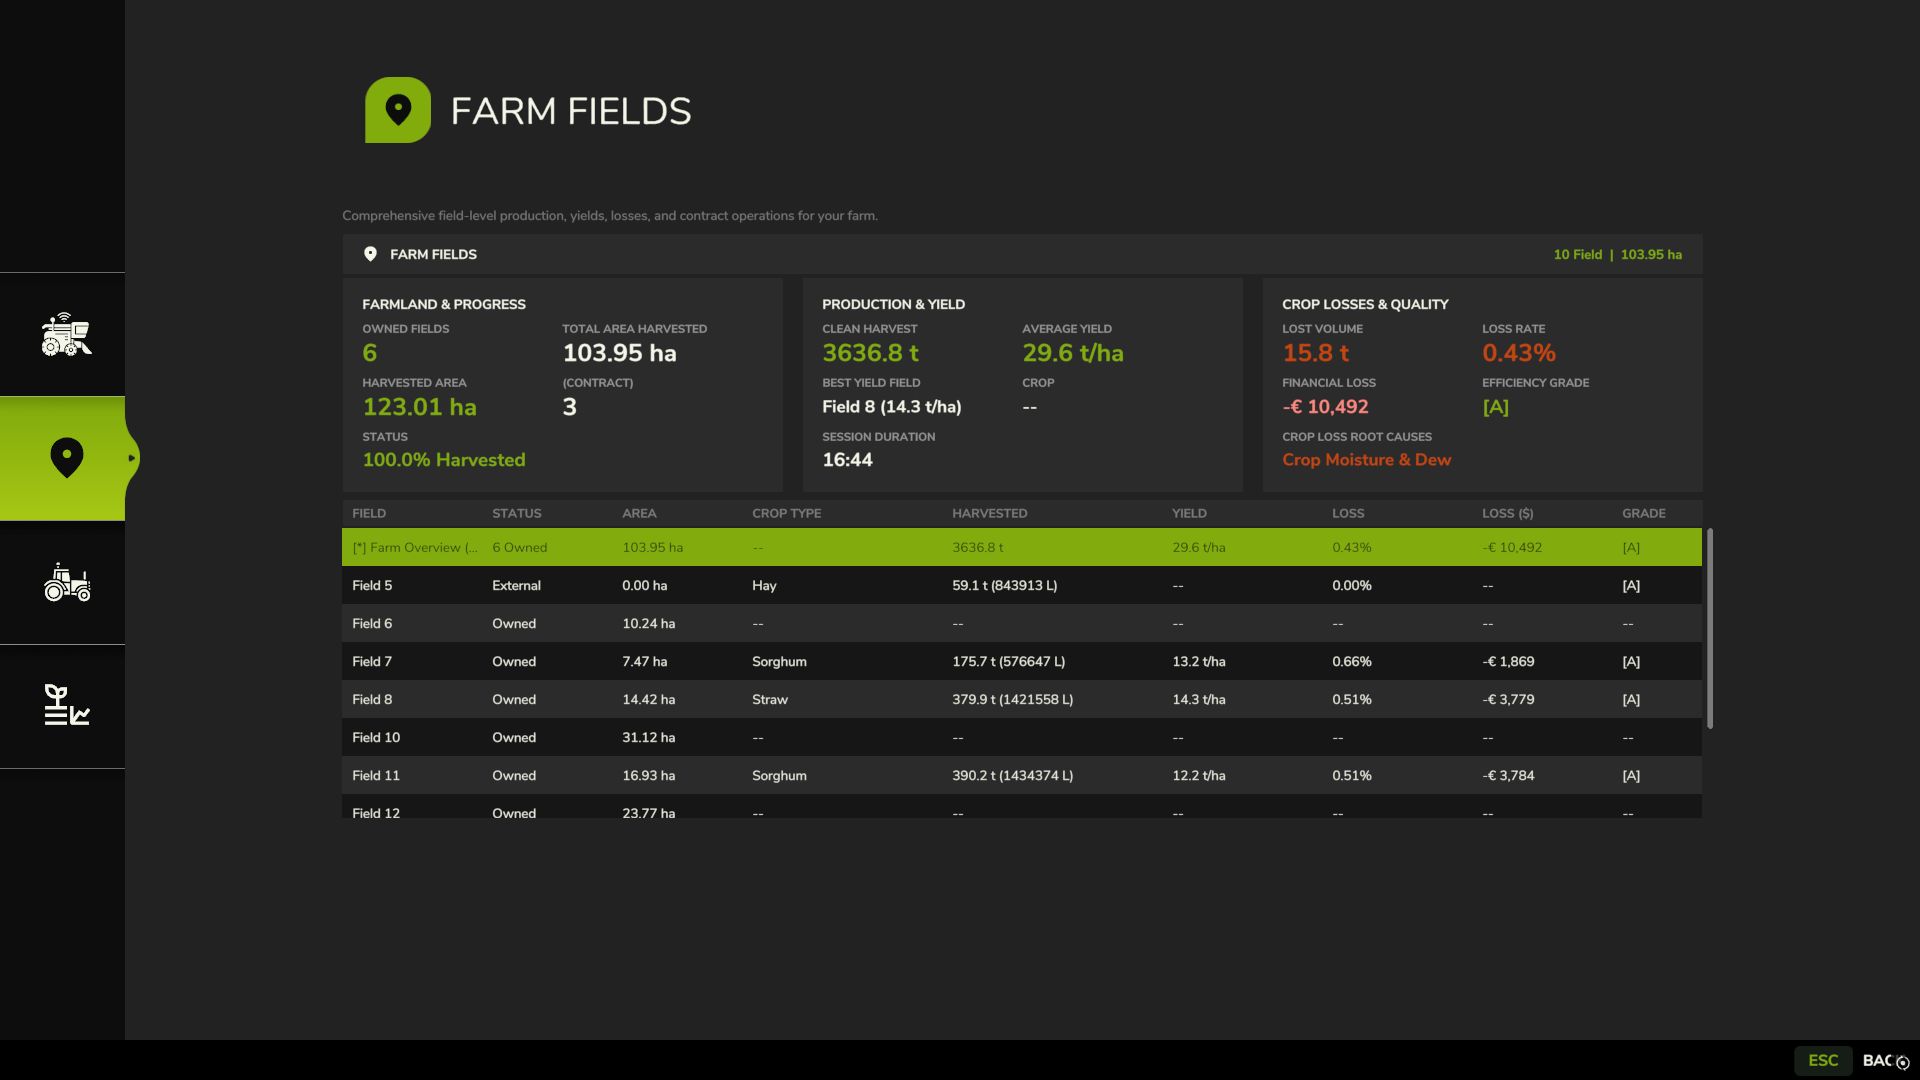
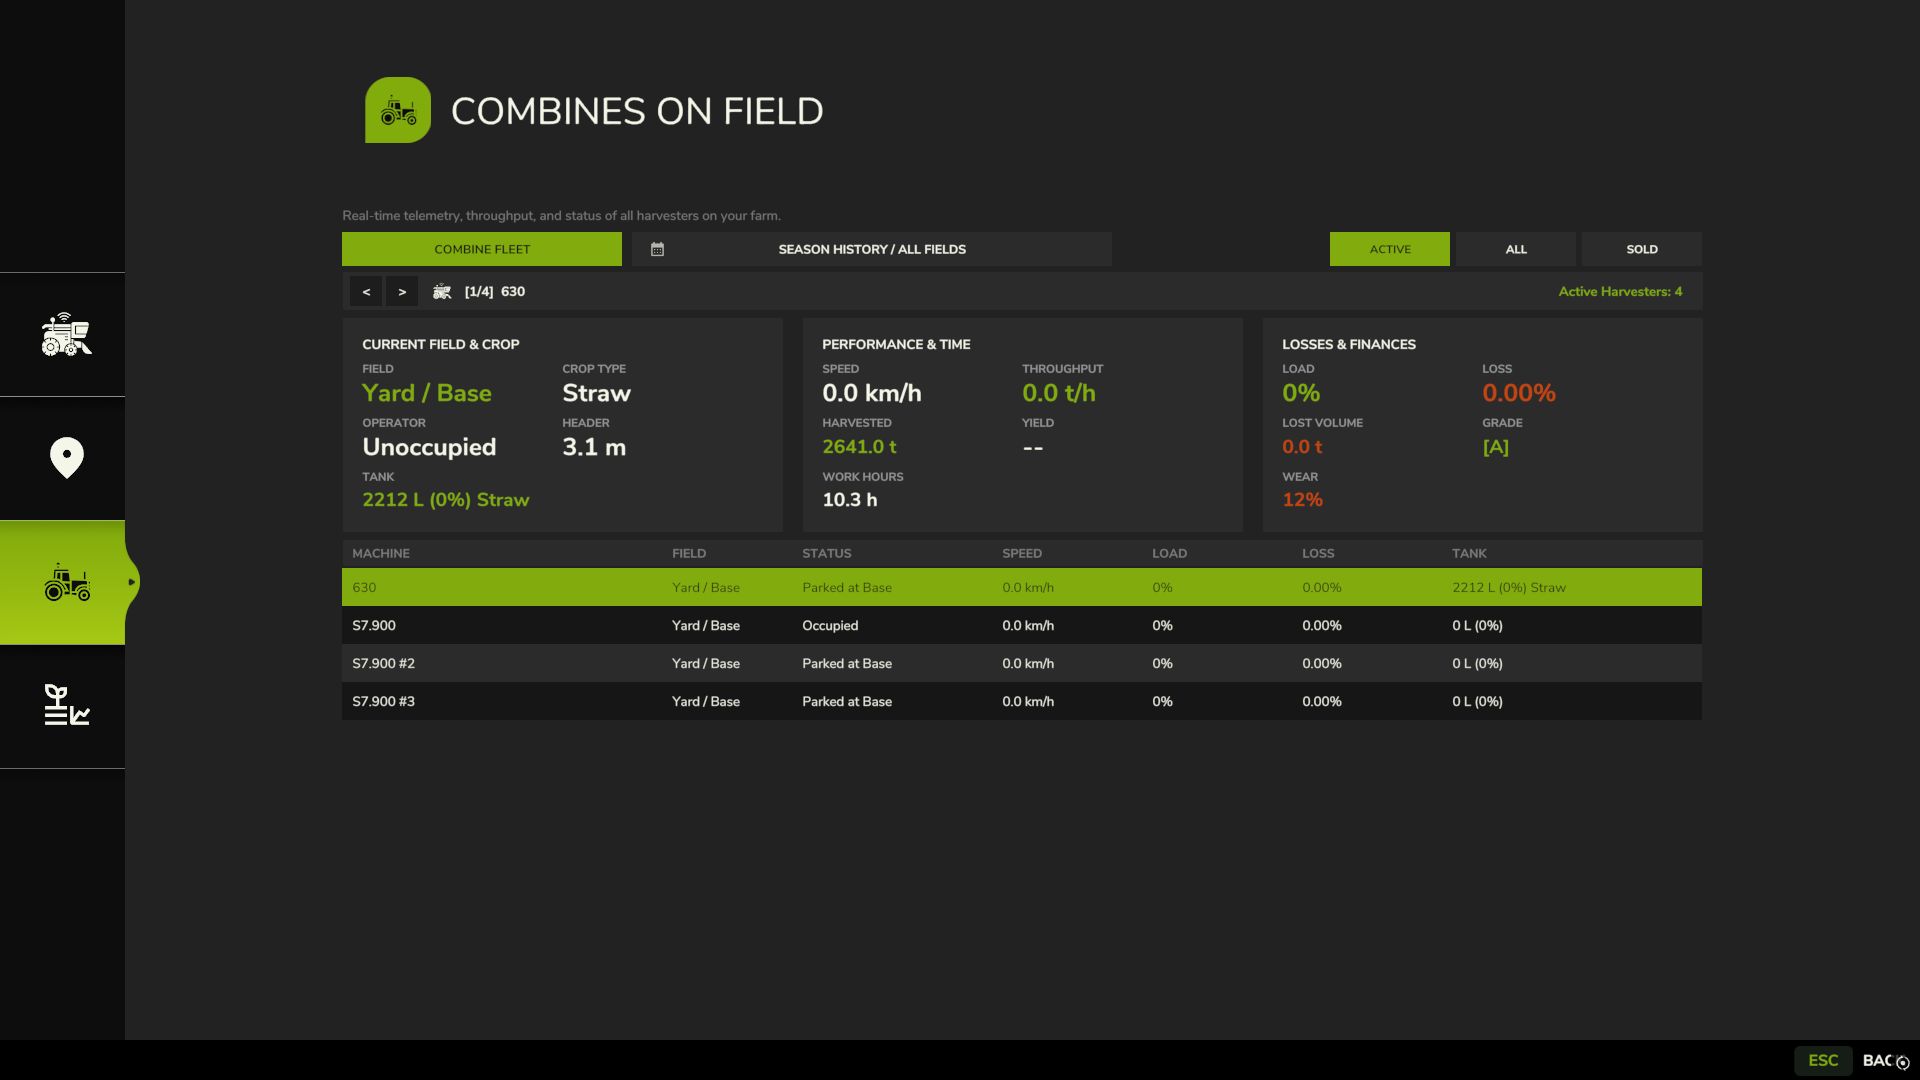
Realistische Ernte V1.6.4.0 Mod
Realistische Ernte für FS25
Verwandeln Sie Ihr Ernteerlebnis in eine realistische Agrarsimulation! Mähdrescher können nicht länger unrealistischerweise mit Höchstgeschwindigkeit durch dichte Bestände rasen, ohne Konsequenzen befürchten zu müssen. Arbeitsgeschwindigkeit, Motorlast und Ertragseffizienz werden dynamisch von der Bestandsdichte, der Schnittbreite, der Bodenfeuchtigkeit und der mechanischen Kalibrierung Ihrer Maschine gesteuert.
Hauptmerkmale
Physikbasierte Motorlast und -drehzahl: Die Fahrgeschwindigkeit passt sich dynamisch an die Erntemenge (t/h), die Schnittbreite und die Fahrzeugleistung an. Eine Überlastung des Motors oder falsche Einstellungen führen zu realen Getreideverlusten.
Alle Maschinentypen werden unterstützt: Vollständig kalibrierte Physik für Getreidemähdrescher, Feldhäcksler (Häckselgut/Silage), Wurzel- und Gemüseernter (Kartoffeln, Rüben, Karotten, Pastinaken, Spinat, Erbsen), Baumwolle und Zuckerrohr.
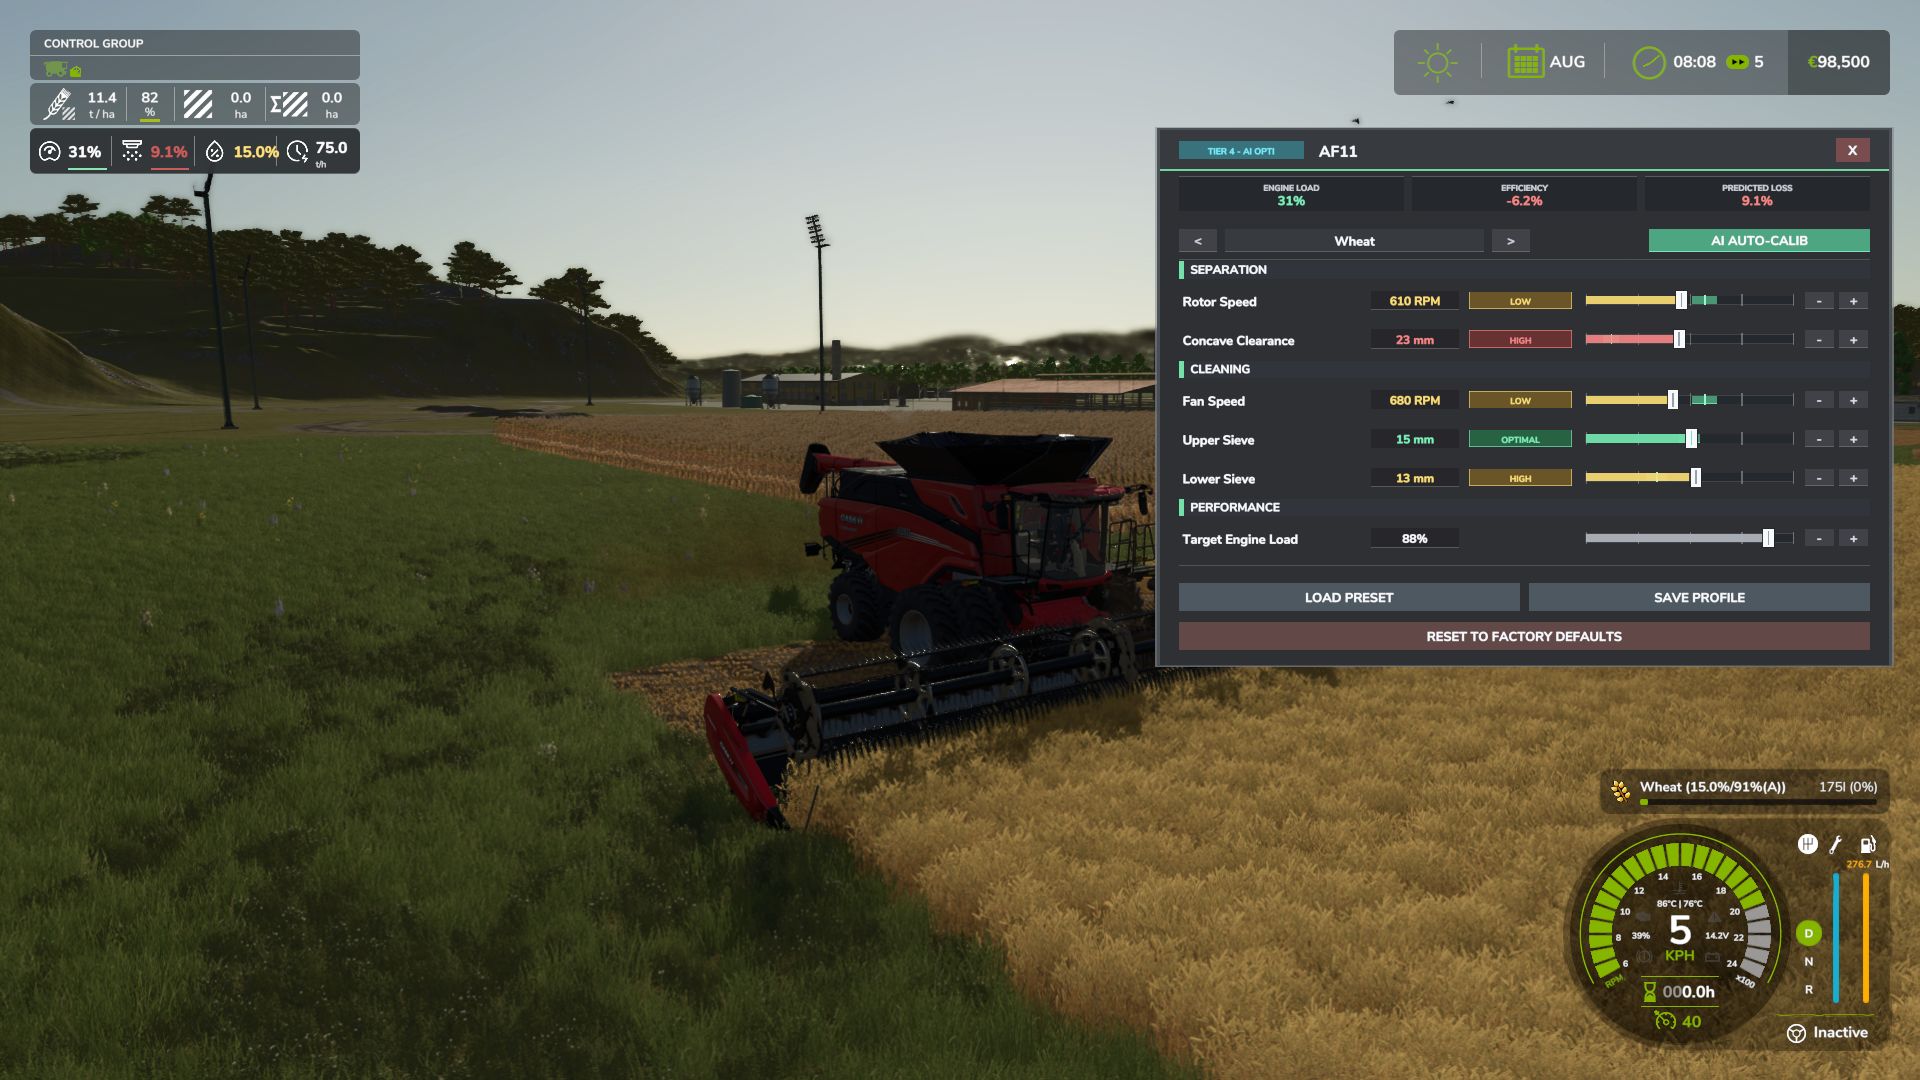
Interaktive Mähdrescherkalibrierung (`RShift + K`): Rotor-/Trommeldrehzahl, Dreschkorbspalt, Gebläsedrehzahl und Siebe für jede Ernteart kalibrieren. Korrekte Einstellungen gewährleisten maximalen Ertrag und minimale Verluste.
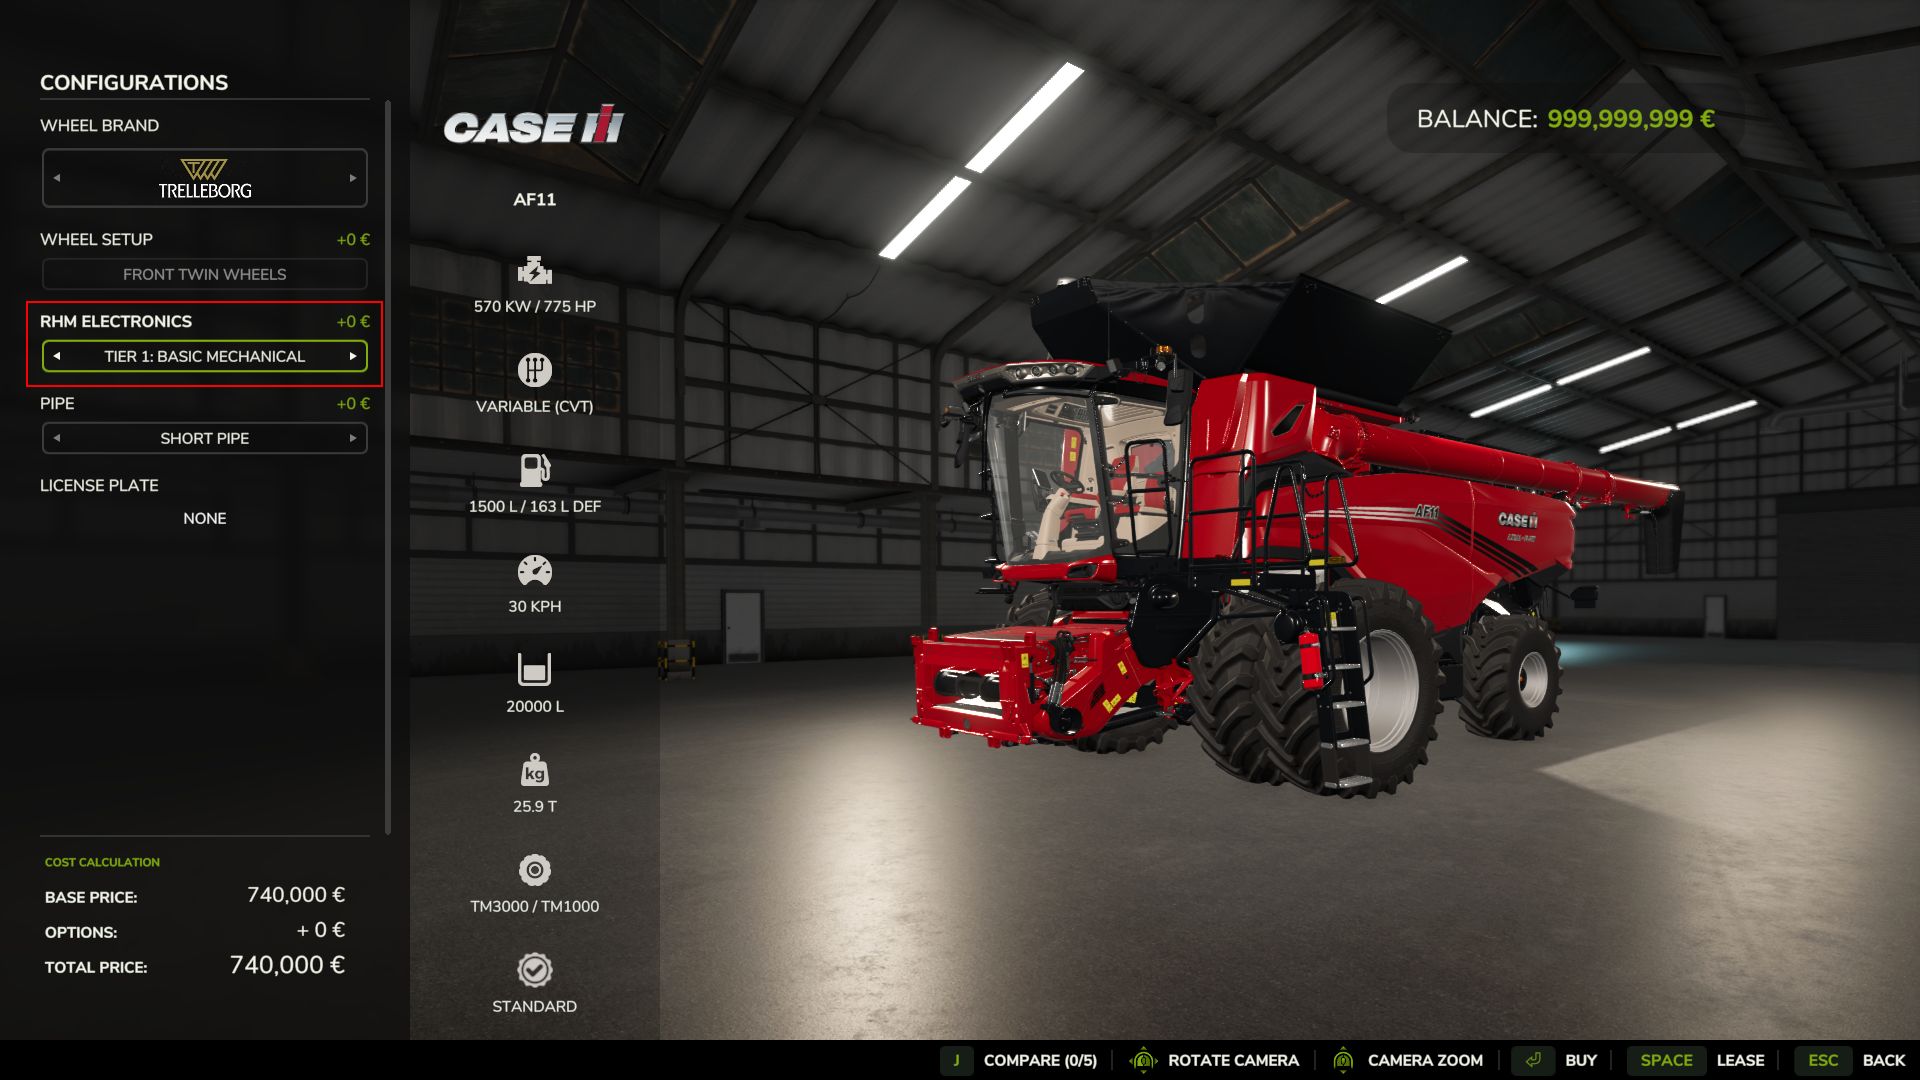
Werkstatt-Upgrade-Pakete (Stufen 1–4): Rüsten Sie Ihren Mähdrescher in der Werkstatt auf:
Stufe 1 (Standard): Vollständig manuelle Bedienung.
Stufe 2 (Sensor-Kit): Zeigt Kalibrierungshinweise an (niedrig / optimal / hoch).
Stufe 3 (Ertragsmonitor): Echtzeit-Ertrag (t/ha, bu/ac), Flächenleistung (ha/h) und Feuchtigkeitstelemetrie.
Stufe 4 (Opti-Harvest AI): Automatische Kalibrierung der Einstellungen und automatische Geschwindigkeitsregelung.
KI- und Courseplay-Kompatibilität:** KI-Helfer und Courseplay-Mitarbeiter nutzen automatisch Ihre gespeicherten Profile oder optimalen Kalibrierungen.
Verschiebbares HUD: Übersichtliche, bewegliche Anzeige auf dem Bildschirm, die die aktuelle Motorlast, die Produktivität (t/h, ha/h), den Ernteverlust in Prozent und die Bodenfeuchtigkeit anzeigt.
Globale Ernteprofile: Speichern Sie Ihre bevorzugten Einstellungen einmal – die Profile werden automatisch auf all Ihren Mähdreschern und Spielständen geladen.
3 Schwierigkeitsgrade (ESC-Einstellungen): Wählen Sie zwischen Arcade (entspannt), Normal (ausgewogen) oder Realistisch (strenge physikalische Grenzen und Strafen).
V1.6.4.0
Neue Funktionen
Klassifizierungssystem für Dreschmechanismen:
Implementierte eine automatisierte Klassifizierungs-Engine in `rhm_Combine.lua`, die Harvester anhand von Fahrzeug-XML-Daten, Radanzahl und Chassisabmessungen in 6 mechanische Kategorien einteilt:
– `STRAW WALKER` (konventionelle Strohschüttler-Mähdrescher)
– `AXIALROTOR` (Einzel- und Doppellängsrotorsysteme)
– `HYBRID APS` (Beschleuniger-Vortrennzylinder mit zwei Trennrotoren)
– `FORAGE CHOPPER` (Präzisions-Häckseltrommel und Beschleunigersystem)
– „WURZELERNTE“ (Hebeschare, Siebvorrichtungen und Reinigungswalzen)
– `SPEZIALITÄT` (Baumwoll-, Zuckerrohr-, Trauben- und Olivenernter)
– Dem Header des Kalibrierungsterminals Shift+K wurde ein Echtzeit-Dreschsystem-Indikator hinzugefügt.
– Öffentlicher API-Endpunkt `RHM_Api.getThreshingType(vehicle)` hinzugefügt.
-* Lokalisierte Namensgebung für alle 27 Sprachdateien hinzugefügt (`translations/l10n_*.xml`).
3-Wege-HUD-Arbeitsleistungs- und Produktivitätsüberwachung:
Interaktives Klicken und Navigieren wurde in Zelle 7 (erweitertes Layout) und Zelle 4 (kompaktes Layout) des Yield Monitor HUD implementiert:
– Zyklen zwischen: Bearbeitete Fläche (ha / ac) <-> Momentane Arbeitsleistung (ha/h / ac/h) <-> Durchschnittliche Arbeitsleistung der Sitzung (ha/h / ac/h).
– Dem Fahrtstatistik-Fenster wurde die durchschnittliche Arbeitsleistung pro Sitzung als Telemetrie hinzugefügt.
– Die öffentliche API-Methode `RHM_Api.getAverageHectaresPerHour(vehicle)` wurde hinzugefügt.
Verbesserungen & Optimierungen
Native GIANTS Engine 10 Cutter Specialization:
– Die Schneidelogik wurde in eine offizielle GIANTS Engine 10 Fahrzeugspezialisierung (`rhm_Cutter`) migriert, wodurch das Laufzeit-Monkey-Patching von `Cutter.onLoad` vollständig ersetzt wurde.
– Registrierte `<specialization name="rhm_Cutter" />` in `modDesc.xml` und fügte es dynamisch in alle Schneidfahrzeugtypen ein.
Differenzierte Leistungsbilanz und Feuchtigkeitsphysik:
– Differenzierter Antriebsstrangwiderstand je nach Drescharchitektur (8,0 % bei Strohschüttlern, 9,5 % bei Hybrid-APS, 11,0 % bei Axialrotoren, 10,0 % bei Wurzelerntern, 9,0 % bei Feldhäckslern).
– Überarbeitung des Feuchtigkeitsverarbeitungswiderstands in `RHM_LoadCalculator.lua`: Strohschüttler erfahren in feuchten, verklumpten Strohmatten einen exponentiellen Widerstandsverlust, während Rotationssysteme einen gleichmäßigen Erntegutfluss mit geringerem spezifischem Feuchtigkeitswiderstand gewährleisten.
– Unterschiedliche Feuchtigkeitsabscheiderverlustraten je nach Mechanismusart.
Multiplayer-Telemetrie-Synchronisierung:
– Hochfrequente Netzwerk-Stream-Replikation (`onWriteUpdateStream` / `onReadUpdateStream`) für verbrannten Kraftstoff, Durchschnittsgeschwindigkeit, durchschnittliche Motorlast, alle 5 Verlustursachen (Geschwindigkeit, Einstellungen, Feuchtigkeit, Verschleiß, Steigung) und konkaves Spiel hinzugefügt.
Reaktionsfähigkeit von Benutzeroberfläche und Telemetrie:
– Reduzierung der Analyse- und Reiseaktualisierungsschleifen auf eine 250-ms-Kadenz mit expliziten Öffnungs-/Schließungs-Reset-Handlern, wodurch eingefrorene Telemetriewerte behoben werden.
– Verbesserte Durchsatzüberwachung zur gleichzeitigen Anzeige des momentanen Spitzendurchsatzes und des durchschnittlichen Sitzungsdurchsatzes (t/h).
Fehlerbehebungen
Modulare Träger- und Portalkombinationsunterstützung:
– Es wurde ein Problem behoben, bei dem Erntemaschinen, die als abnehmbare Module auf motorisierten Portalkranen montiert waren, eine HUD-Telemetrie von Null anzeigten und keine Kilometerzählerdaten aufzeichneten.
– Implementierte eine Null-Allokations-Baumtraversierung (`rhm_Combine.getAllAttachedCutters`), um direkt am Trägerchassis angebrachte Schneidwerkzeuge zu ermitteln.
– Aktualisierte Berechnungen der Arbeitsbreite des Schneidwerks, der Unkrautbiomasse-Probenahme, der Fahrgeschwindigkeitsregelung, der Verschleißberechnungen und der Feldverfolgung über modulare Gerätekonfigurationen hinweg.
Krabbensteuerung & Diagonalbewegungshandhabung:
– Behoben wurde die Fehlalarmierung bei der Rückwärtsfahrt von Fahrzeugen mit Krabbenlenkung, Allradlenkung oder Weitbereichsfahrmodus, bei denen die lokale Z-Vektorverschiebung des Chassis trotz Vorwärtsgeschwindigkeit und aktiver Erntegutaufnahme nicht positiv war.
– Gewährleistet, dass der aktive Pflanzenfluss als unmittelbarer Bypass zur Validierung der Bewegungsrichtung dient.
Schneidwerkzeugabsenkung und Arbeitszustandserkennung:
– Es wurde ein Problem behoben, bei dem starre, nicht-hydraulische Anbaugeräte die rekursive `getIsImplementChainLowered`-Prüfung nicht bestanden.
– Umstellung der Validierung des abgesenkten Schneidkopfes auf direkte Implementierung des Zustands (`cutter:getIsLowered(true)`) mit direkter Gelenkprüfung als Fallback.
– Es wurde eine Fallback-Funktion für die Bodengeschwindigkeit des Trägers in `RHM_DraggableHUD.lua` hinzugefügt, falls ein angeschlossenes Kombinationsmodul aufgrund entkoppelter Wurzelknoten eine Geschwindigkeit von < 0,2 km/h meldet.
Engine Crash Guard & Berechtigungen für dedizierte Server:
– Es wurde eine strenge Typvalidierung (`type(flag) == "number"`) vor dem Aufruf von `vehicle:raiseDirtyFlags(flag)` hinzugefügt, um Abstürze der nativen Engine `bit32.bor` zu verhindern.
– Die Validierung der Berechtigungen für dedizierte Server in `RHM_Settings.lua` wurde korrigiert, indem `g_currentMission:getHasAdminRights()` zusammen mit `g_currentMission.isServerAdmin` ausgewertet wurde.


